多相机节点兼顾连接与管理
AAEON在2026年1月30日介绍BOXER-8653AI-PLUS,将四路独立以太网供电连接、远程管理和数据保护放在同一边缘人工智能系统中。设备采用支持增强运行模式的NVIDIA Jetson Orin NX,原文讨论其在工业人工智能和智慧城市中的应用方向。对多相机项目而言,摄像头输入、供电安排和远程恢复需要共同规划,不能只看主机运算规格。
PG关注到,这款设备将相机供电与本地计算集中在同一节点,并为单路外设管理留下入口。对于分散部署的视觉系统,能够识别哪一路输入出现异常,有助于组织维护,但项目仍需根据实际摄像头和软件验证操作效果,并确定管理链路、权限与现场支持之间的关系。
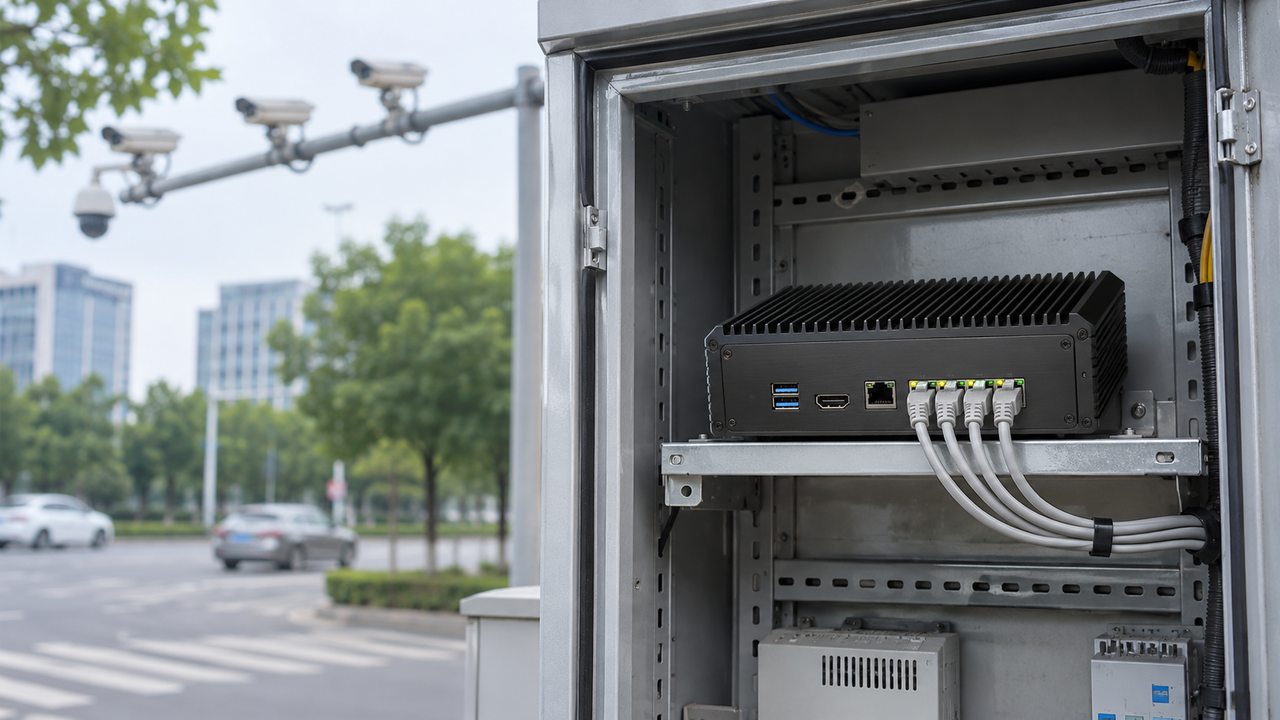
逐端口供电便于组织摄像头链路
根据原文,系统提供四路独立供电网络连接和独立网络地址,允许对连接设备分别进行远程配置与供电管理。这种架构有助于把多个摄像头纳入同一计算节点,并简化部分布线。实际使用前仍应核实每台摄像头的功率、线缆长度和网络设置,再检查总负载下的供电与数据传输是否稳定。
逐端口操作可以让维护动作更有针对性,但需要在软件中明确设备与端口的对应关系。测试时可分别断开或重启某一路输入,观察其他输入是否继续工作,以及应用能否正确识别缺失数据。通过这样的联调,团队才能判断端口级管理是否满足维护需求,而不是把接口独立直接理解为应用已经具备完整故障隔离能力。
远程诊断与模型保护需落实配置
原文列出可信平台模块和远程监测、诊断与恢复功能,并表示设备可提供人工智能模型保护框架。对于分散的路侧或公共区域节点,这些能力为设备与模型管理提供基础,但具体启用条件、操作范围和软件支持仍需确认。可提供某项功能与交付设备已经完成配置,是不同的状态,应在采购和验收资料中清楚记录。
模型保护也需要与部署流程配合。项目应明确模型由谁发布、怎样更新、设备替换后如何恢复,以及维护人员能够进行哪些操作。原文没有给出面向所有模型和环境的完整防护保证,因此不应扩展为绝对安全结论。将访问管理、更新记录与恢复测试结合起来,更有助于把产品能力转化为可执行的现场管理方式。
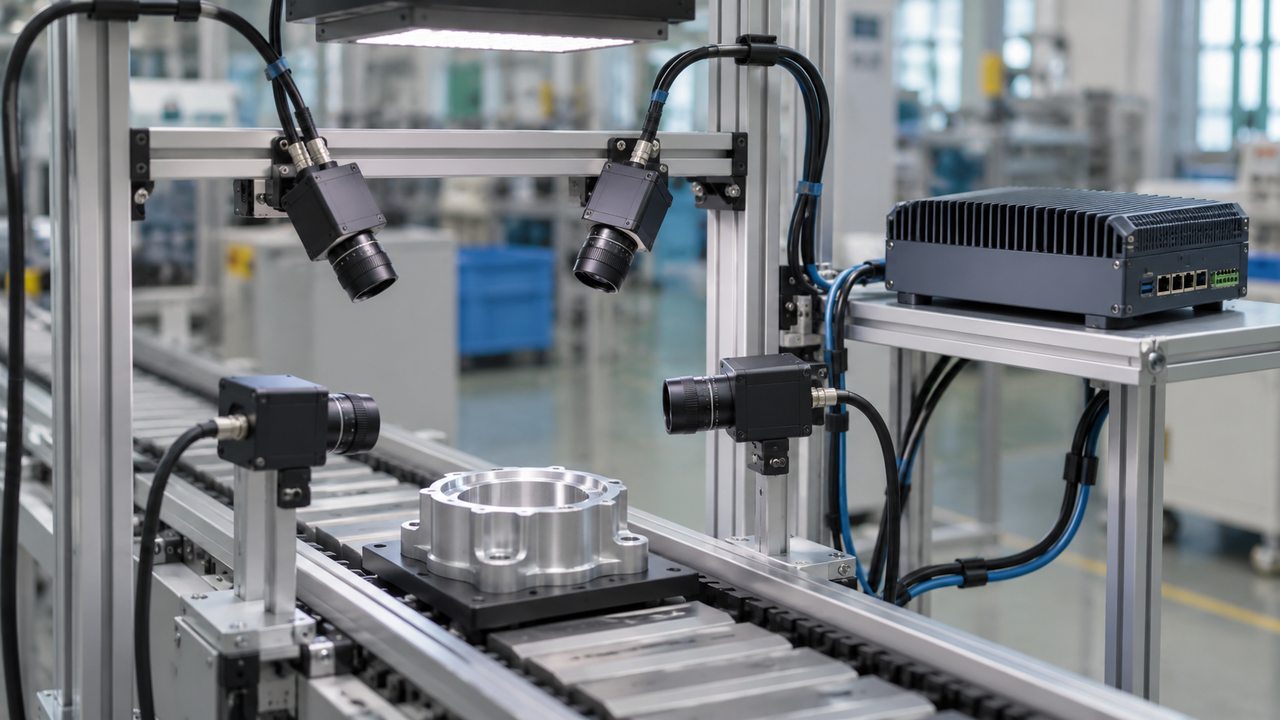
小型机身仍需验证现场运行
BOXER-8653AI-PLUS的机身尺寸为一百九十毫米乘一百三十六毫米乘七十五毫米,原文强调宽温度与电源范围,面向车牌识别、公共安全和工业检测等方案。实际安装需核对具体配置的工作条件、机柜散热和外设供电,不能仅凭主机体积推导整个节点可以在任何空间或环境中稳定运行。
PG建议用完整摄像头组合与目标模型进行持续测试,记录输入带宽、处理延迟、温度与恢复行为。智慧城市和工业检测的数据特征不同,照明、遮挡、运动速度也会影响分析结果,应分别建立验证数据。只有把计算、连接和维护一起检验,才能确认设备是否适合某一明确任务,并为后续复制部署提供可靠基线。
把维护动作写成可回查流程
试点结束后,可形成端口与摄像头对应表,保存设备配置、模型版本和常用恢复步骤。发生异常时,维护人员便能依据记录判断需要检查哪一路输入或哪个服务。这样的资料也有助于区分硬件故障、网络问题和软件变化,使逐端口管理的能力真正进入日常维护,而不是停留在规格表中。